 中文
 English

应用场景选型推荐
Last updated:
2026人形机器人功率半导体系统选型指南:从高压关节到微型执行器的MOSFET工程实践
 Back to previous page
2026年人形机器人功率半导体的演进与挑战
2026年,人形机器人正从实验室样机迈向规模化商用。随着特斯拉Optimus Gen-3、Figure 02等产品在工厂、物流、家庭服务等场景加速落地,整机厂商对关节驱动、电源管理、能量回收等核心模块的功率密度、动态响应与可靠性提出了空前严苛的要求。作为机器人“肌肉”与“神经”的关键载体,功率MOSFET的选型已不再是简单的参数匹配,而是需要在系统级层面协同热管理、控制算法与安全冗余,以实现类人运动的高频、高力矩输出与全生命周期的稳定运行。
与此同时,宽禁带半导体(SiC、GaN)在超大功率关节中的应用逐步成熟,智能功率模块(IPM)与高集成度SGT器件正重塑低压高密度驱动器的设计范式。本文基于2026年最新的器件技术进展与机器人行业实际需求,系统梳理人形机器人各功能模块的MOSFET选型原则,涵盖从髋关节高压驱动到手指关节微型执行器的完整功率链路,并结合典型型号与拓扑结构,为工程师提供一份兼具前瞻性与工程可操作性的选型指南。
人形机器人系统复杂,不同功能模块对功率器件的要求差异显著,需根据具体场景精准选型。
一、选型核心原则
人形机器人MOSFET选型需遵循以下四维协同适配原则:
维度 | 关键要求 |
电压裕量 | 耐压值需预留50%~100%裕量,应对反电动势、PWM尖峰及再生制动 |
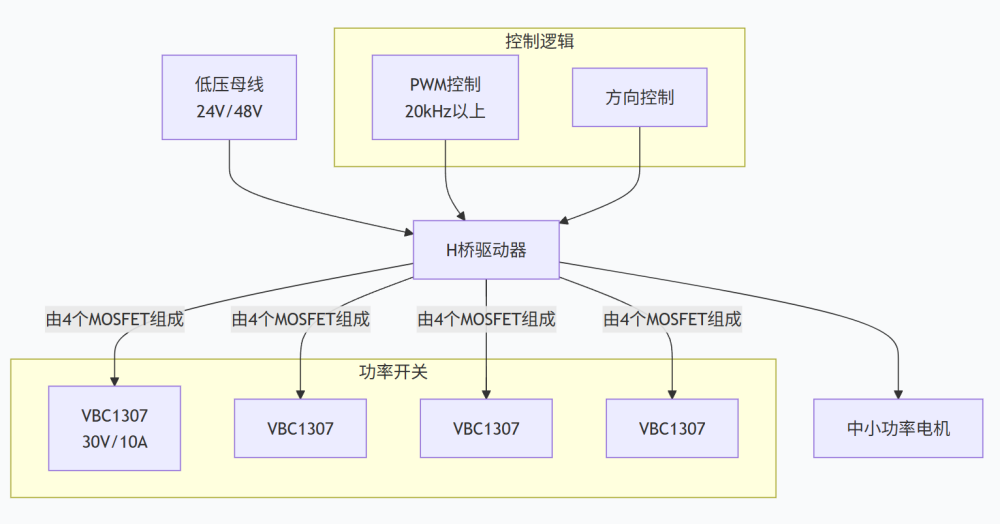
低损耗 | 极低Rds(on)降低传导损耗,低Qg/Coss支持高频PWM(20-100kHz) |
封装匹配 | 高功率选TO-247/TO-220,空间受限选DFN/SOT23 |
可靠性 | 宽结温范围、高ESD耐受、抗冲击能力,支持频繁启停 |
二、分模块选型推荐
1. 关节电机驱动模块(动力核心)
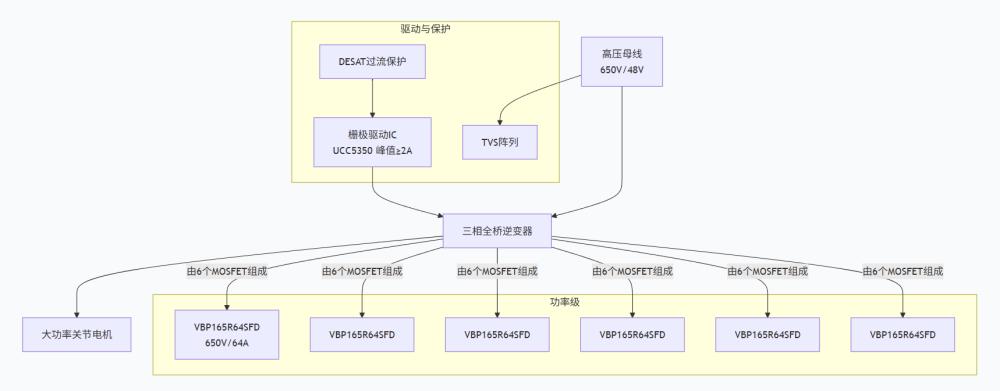
这是人形机器人最关键的功率环节,根据关节功率等级分为两类:
大功率关节(髋、膝、肩等,峰值功率>10kW)
参数 | 推荐型号 | 规格特点 |
主开关管 | VBP165R64SFD | 650V/64A/36mΩ,TO-247封装,SJ_Multi-EPI技术 |
低压大电流 | VBGQF1402 | 40V/100A/2.2mΩ,DFN8(3×3),SGT工艺 |
高力矩密度 | VBGQA1102N | 100V/30A/18mΩ,DFN8(5×6),适配48-60V系统 |
选型要点:需支持毫秒级扭矩响应,配合高速栅极驱动IC(如UCC5350),驱动电流≥2A
中小功率关节(肘、腕、踝等,功率20W-150W)
参数 | 推荐型号 | 规格特点 |
通用型 | VBC1307 | 30V/10A/7mΩ,TSSOP8,支持20kHz以上PWM |
高性价比 | VB7430 | 40V/6A/25mΩ,SOT23-6,支持多管并联 |
48V系统 | VBB1630 | 60V/5.5A,更高耐压裕量 |
2. 电源管理与分配模块(能量枢纽)
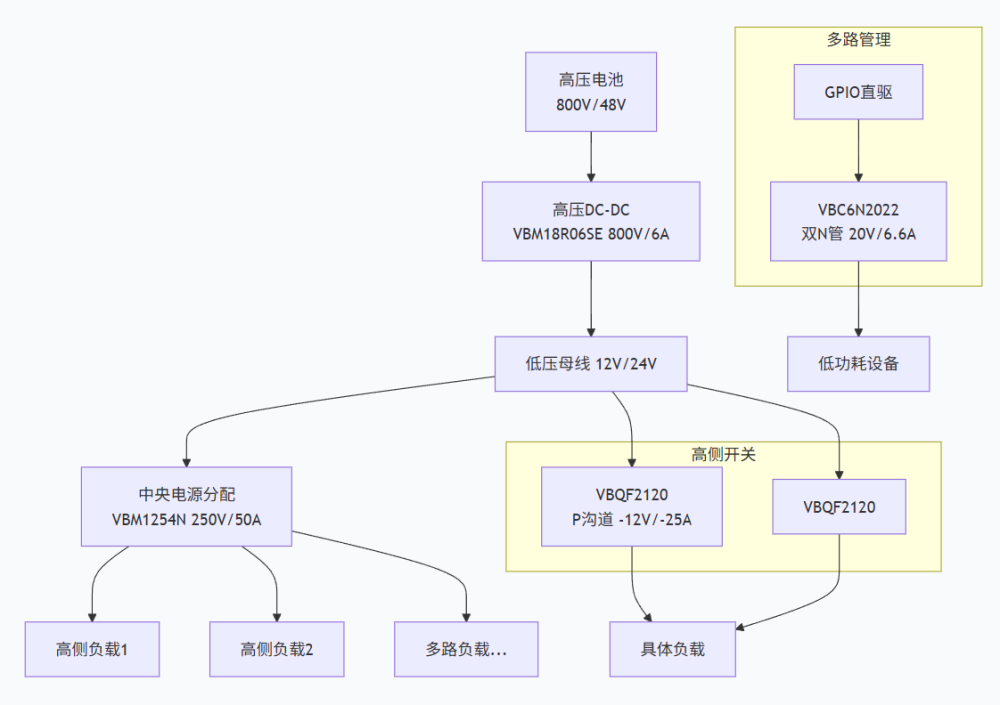
功能场景 | 推荐型号 | 规格特点 |
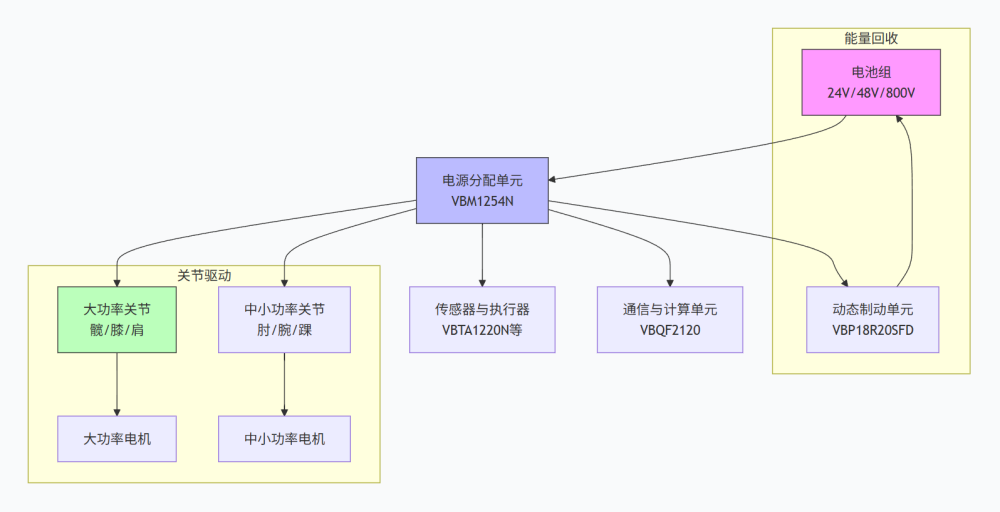
中央电源分配 | VBM1254N | 250V/50A/41mΩ,TO-220,5倍电压裕量 |
高压DC-DC/PFC | VBM18R06SE | 800V/6A,TO-220,Super Junction技术 |
高侧电源开关 | VBQF2120 | -12V/-25A/15mΩ,DFN8(3×3),P沟道 |
多路负载管理 | VBC6N2022 | 20V/6.6A,TSSOP8,双N管集成,GPIO直驱 |
3. 动态制动与能量回收模块(安全关键)
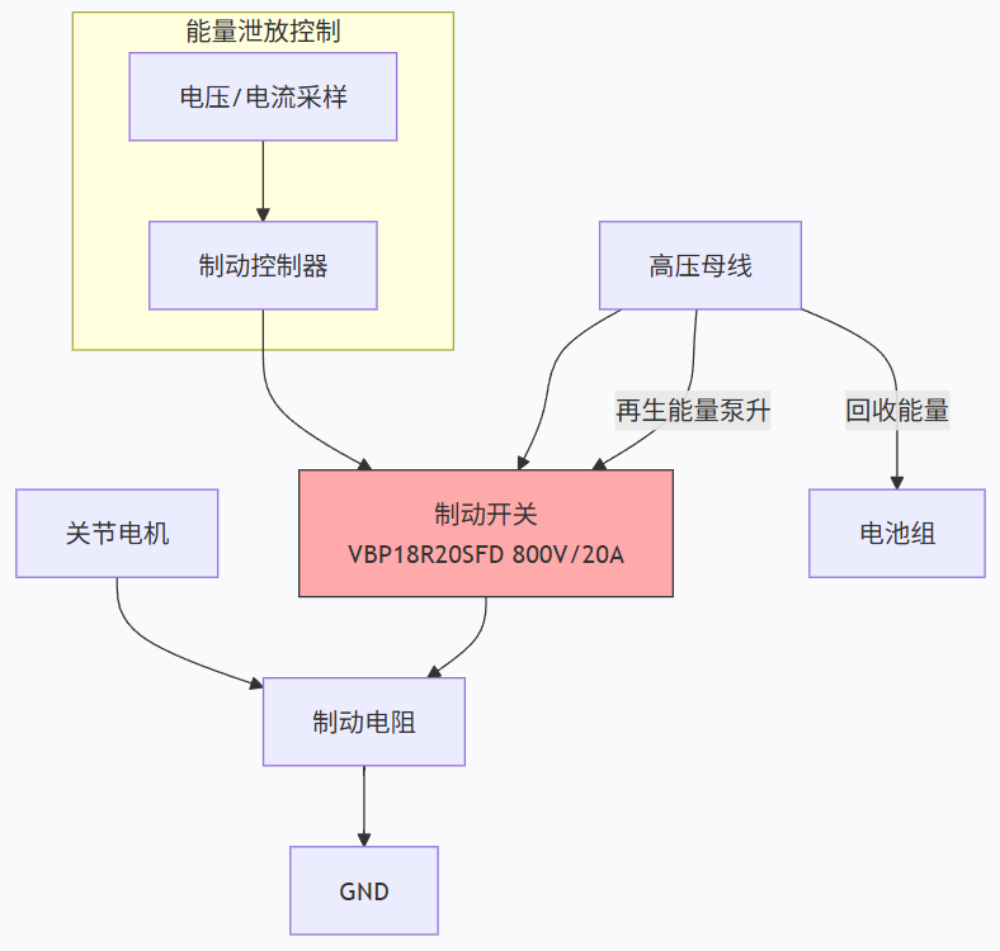
参数 | 推荐型号 | 应用场景 |
制动开关 | VBP18R20SFD | 800V/20A/205mΩ,TO-247,应对电压泵升 |
能量泄放 | VBMB17R07SE | 700V/7A,恶劣环境适应 |
4. 传感器与执行器驱动模块(神经末梢)
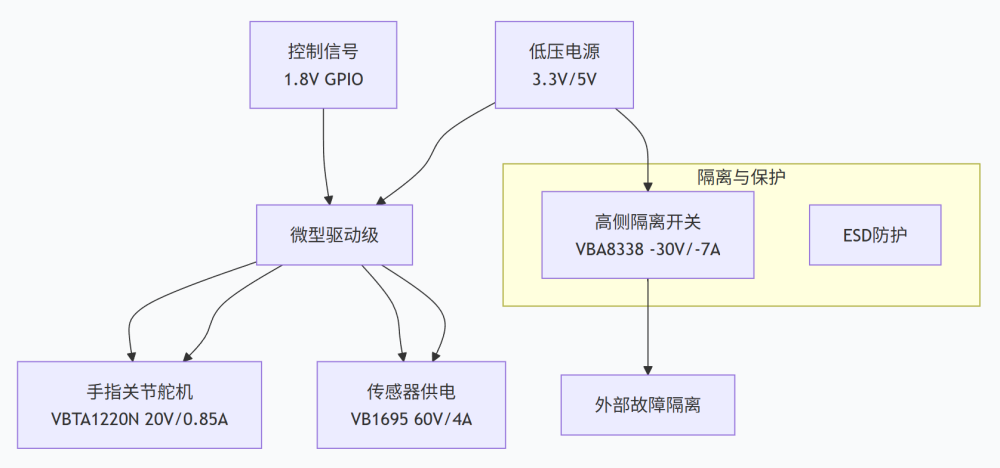
参数 | 推荐型号 | 应用场景 |
微型舵机/手指关节 | VBTA1220N | 20V/0.85A,SC75-3,1.8V GPIO直驱 |
传感器供电管理 | VB1695 | 60V/4A,精细电源控制 |
高侧隔离开关 | VBA8338 | -30V/-7A/18mΩ,MSOP8,故障隔离 |
5. 通信与计算单元供电
参数 | 推荐型号 | 特点 |
核心处理器供电 | VBQF2120 | 超低导通电阻,动态供电 |
智能配电 | VBFB1311 | 30V/50A,双P-MOS集成,DFN8 |
三、系统集成设计要点
热管理策略
大功率器件(VBP165R64SFD):必须配置液冷板或大型散热器,实时监控壳温
中等功率(VBM1254N):PCB敷铜散热+气流设计
微型封装(VBTA1220N):依赖空气对流
驱动电路设计
高速驱动:关节驱动需≥2A峰值驱动电流,缩短开关时间
保护机制:栅极串联电阻(22Ω)、TVS管防护、硬件过流保护(DESAT)
EMC抑制:并联RC吸收电路,功率地与信号地单点连接
可靠性保障
降额设计:电压、电流保持30%以上裕量
浪涌防护:母线端配置压敏电阻/TVS阵列
预测维护:关键部位埋设温度传感器,监控热循环
四、选型速查表
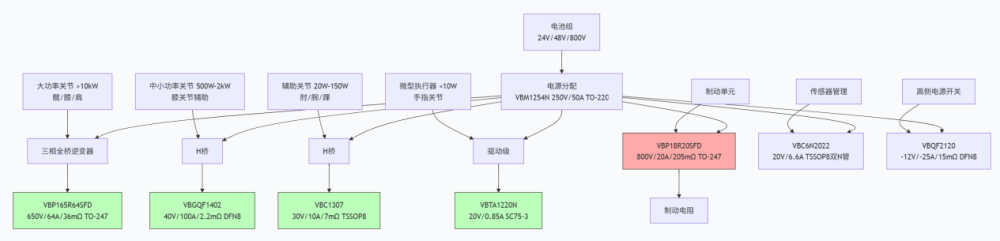
模块 | 功率等级 | 首选型号 | 封装 | 关键参数 |
主关节驱动 | >10kW | VBP165R64SFD | TO-247 | 650V/64A/36mΩ |
主关节驱动 | 500W-2kW | VBGQF1402 | DFN8(3×3) | 40V/100A/2.2mΩ |
辅助关节 | 20W-150W | VBC1307 | TSSOP8 | 30V/10A/7mΩ |
手指/微型关节 | <10W | VBTA1220N | SC75-3 | 20V/0.85A |
电源分配 | 中等功率 | VBM1254N | TO-220 | 250V/50A/41mΩ |
制动能量回收 | 安全关键 | VBP18R20SFD | TO-247 | 800V/20A |
传感器管理 | 低功耗 | VBC6N2022 | TSSOP8 | 20V/6.6A双管 |
高侧开关 | 电源路径 | VBQF2120 | DFN8(3×3) | -12V/-25A/15mΩ |
五、未来趋势
对于下一代高性能人形机器人,可关注:
SiC MOSFET:在>20kW超级关节中实现更高开关频率与效率
智能功率模块(IPM):驱动、MOSFET、保护功能高度集成
GaN器件:超高频应用,进一步减小无源元件体积
以上方案覆盖了从高压动力核心到低压神经末梢的完整功率链路,可根据具体机器人的自由度数量(如31自由度)、总线电压(24V/48V/800V)及功率等级灵活组合。

Download PDF document
 Download now:VBTA1220N


Request Free Samples
*To request free samples, please complete and submit the following information.
Our team will review your application within 24 hours and arrange shipment upon approval. Thank you!