 中文
 English

應用場景選型推薦
Last updated:
2026年可載人變形機甲機器人 MOSFET深度選型方案
 Back to previous page

前言:從人形機器人邁向“可載人機甲”時代
2026年,機器人產業正在從傳統工業機械臂、人形機器人,進一步向“可載人變形機甲機器人”方向演進。隨著高功率密度電驅系統、AI即時運動控制、輕量化複合材料以及高能量密度電池平臺的發展,具備載人能力、動態變形能力以及複雜地形適應能力的新一代機甲機器人,已經逐漸從概念驗證進入工程化階段。
與傳統機器人相比,可載人機甲平臺最大的區別在於:
功率等級顯著提升,關節衝擊載荷更高,動態穩定控制更複雜,電源系統趨向“移動儲能平臺化”,高頻AI運算與即時控制功耗激增,安全冗餘要求接近新能源汽車與航空電子級別
在整個平臺中,MOSFET已經不僅僅是“開關器件”,而是整個動力系統、供電系統、熱管理系統以及安全控制系統的核心基礎器件。
一臺中大型GD01類可載人變形機甲,其MOSFET總使用規模已經達到400~800顆,接近小型新能源汽車與工業伺服平臺的功率器件規模。
因此,如何針對不同系統模組進行MOSFET架構選型,已經成為機器人整機設計中的核心課題。為此,VBsemi分析並整理了可載人變形機甲機器人各模組中MOSFET的應用需求,並給出推薦參數,形成如下選型速查表,希望對工程師選型有所幫助。
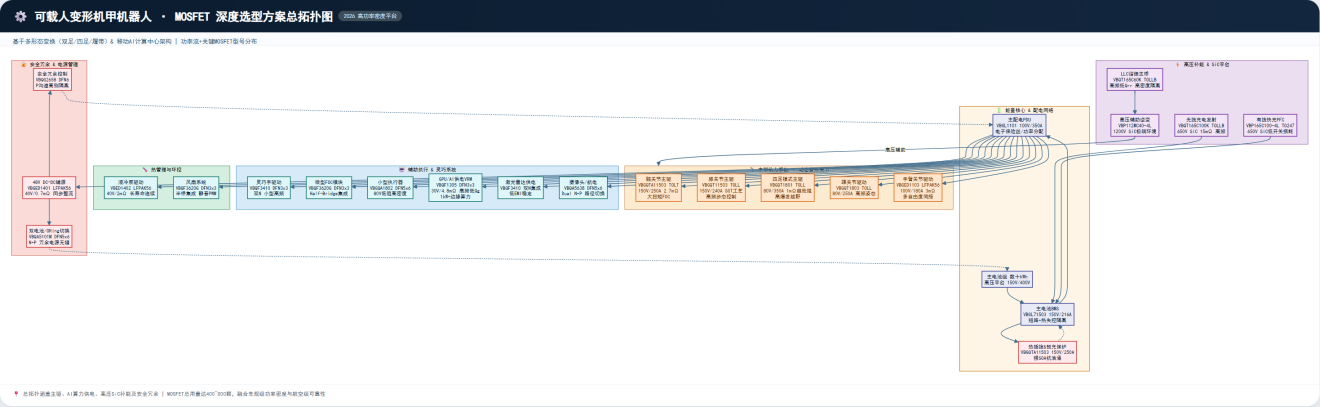
可載人變形機甲機器人VBsemi MOSFET 選型速查表
系統模組 | 核心功能 | 推薦型號 | 封裝架構 | 關鍵機器人級適配參數 | 預估使用數量 |
髖關節主驅 | 大扭矩FOC驅動 | VBGQTA11503 | TOLT-16 | 150V/250A,2.7mΩ超低阻,適配重載動態衝擊 | 24~48顆 |
膝關節主驅 | 高動態步態控制 | VBGQT11503 | TOLL | 150V/240A,SGT工藝,低寄生適合高頻伺服 | 24~48顆 |
四足模式主驅 | 四足穩定運動控制 | VBGQT1801 | TOLL | 80V/350A,1mΩ超低阻,適配高峰值爆發電流 | 24~36顆 |
踝關節驅動 | 高頻姿態調整 | VBGQT1803 | TOLL | 80V/250A,中低阻平衡效率與成本 | 12~24顆 |
手臂關節驅動 | 多自由度伺服 | VBGED1103 | LFPAK56 | 100V/180A,3mΩ,適合中功率機器人關節 | 24~48顆 |
小型執行器 | 靈巧動作控制 | VBGQA1802 | DFN8(5x6) | 80V低阻,高功率密度適合小型FOC | 20~60顆 |
靈巧手驅動 | 微型伺服控制 | VBQF3410 | DFN8(3x3) | 雙N結構,適合小型高頻電機驅動 | 20~80顆 |
微型FOC模組 | 手指/雲臺/風扇 | VBQF3620G | DFN8(3x3) | Half-Bridge集成,降低驅動複雜度 | 20~100顆 |
主電池BMS | 電池保護開關 | VBGL71503 | TO263-7L | 150V/216A,高可靠性適配機器人電池平臺 | 6~12顆 |
主配電PDU | 母線功率分配 | VBGL1101 | TO263 | 100V/350A,大電流適合電子保險絲 | 6~16顆 |
熱插拔保護 | 預充/浪湧保護 | VBGQTA11503 | TOLT-16 | 強SOA能力,應對機器人再生尖峰 | 4~12顆 |
48V DC-DC | 輔助能源轉換 | VBGED1401 | LFPAK56 | 40V/0.7mΩ,高頻同步整流優化 | 20~60顆 |
GPU/AI供電 | 高算力VRM | VBQF1305 | DFN8(3x3) | 30V/4.8mΩ,低寄生適合高頻Buck | 30~120顆 |
鐳射雷達供電 | 感測器穩定供電 | VBQF3410 | DFN8(3x3) | 雙MOS集成,降低EMI與面積 | 8~20顆 |
攝像頭/航電控制 | 低壓邏輯電源 | VBQA5638 | DFN8(5x6) | Dual N+P結構,適合電源路徑切換 | 10~30顆 |
液冷泵驅動 | 熱管理循環系統 | VBED1402 | LFPAK56 | 40V/2mΩ,長壽命連續運行優化 | 4~12顆 |
風扇系統 | 散熱風道控制 | VBQF3620G | DFN8(3x3) | 半橋集成,適合靜音PWM驅動 | 8~24顆 |
無線充電發射 | 高頻諧振驅動 | VBQT165C100K | TOLLB | 650V SiC/15mΩ,適配高頻大功率無線充 | 12~36顆 |
有線快充PFC | AC-DC功率因數校正 | VBP165C100-4L | TO247-4L | 650V/100A,SiC工藝降低開關損耗 | 4~12顆 |
LLC諧振主橋 | 高頻隔離變換 | VBQT165C60K | TOLLB | 高頻低Qrr優化,適合高密度LLC | 8~24顆 |
高壓輔助逆變 | 特種高壓電驅 | VBP112MC40-4L | TO247-4L | 1200V SiC平臺,適配極端高壓環境 | 2~6顆 |
安全冗餘控制 | 邏輯隔離/保護 | VBQG2658 | DFN6(2x2) | P溝道結構,適合高側故障隔離 | 10~40顆 |
電源路徑管理 | 雙電池切換/ORing | VBQA5101M | DFN8(5x6) | 雙N+P結構,適合機器人冗餘電源切換 | 6~20顆 |
一、可載人變形機甲的功率系統特點
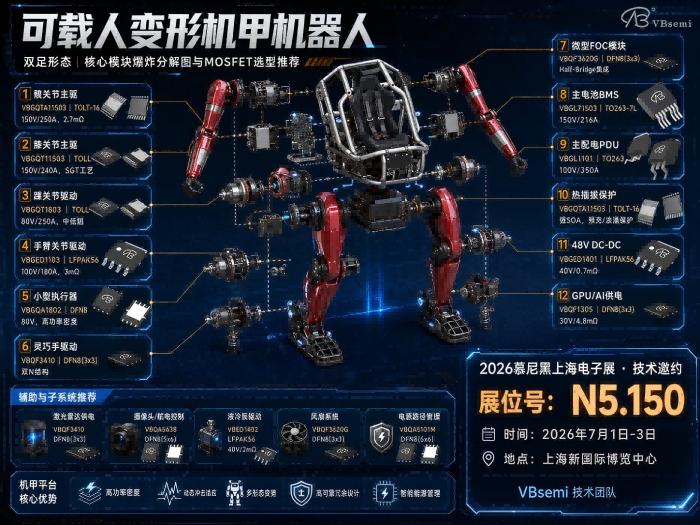
1.1 功率密度遠高於傳統人形機器人
普通雙足機器人通常工作於24V~48V平台,峰值功率在數千瓦級別。而可載人機甲平台由於需要承載人體重量、裝甲結構以及覆雜運動機構,其核心驅動系統功率已經進入:
· 持續功率:20kW~80kW
· 峰值功率:100kW以上
· 瞬態爆發電流:數百安培
這意味著主驅MOSFET需要同時滿足:
超低導通電阻,極強SOA能力,高脈沖耐受能力,高頻FOC適配能力,極低寄生參數
傳統消費級MOSFET已無法滿足需求,機器人主驅已經開始向新能源汽車電驅級器件靠攏。
1.2 多形態變換帶來的動態沖擊
可載人變形機甲通常具備:雙足模式, 四足模式,履帶輔助模式,高機動跳躍模式,重載穩定模式
不同形態之間的切換,會導致關節電流瞬態沖擊極大。例如:
髖關節驅動會出現大慣量反灌電流
膝關節會產生高頻扭矩脈沖
四足模式下會形成周期性大電流爆發
跳躍落地瞬間會形成極強再生尖峰
因此MOSFET除了低阻之外,更重要的是:雪崩能力,熱循環壽命,高溫穩定性,高頻EMI控制能力
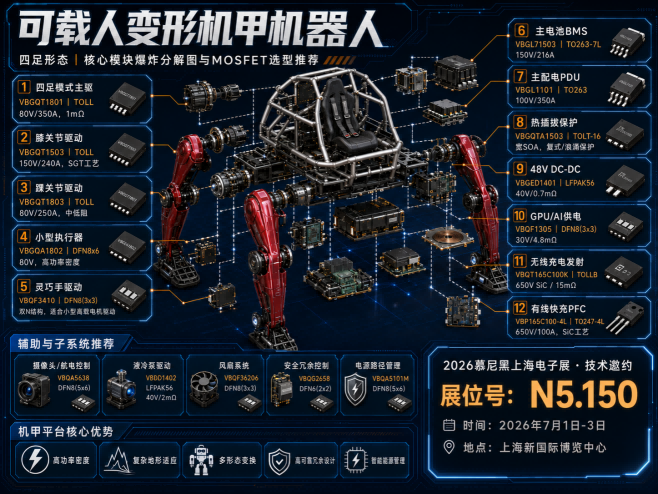
二、主驅系統MOSFET選型路線
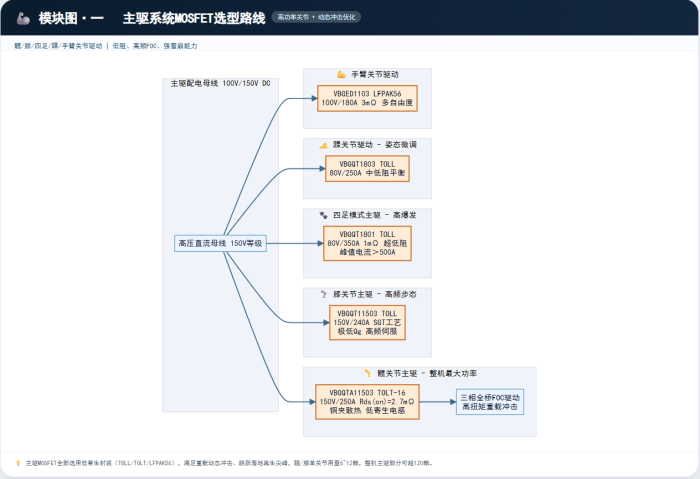
2.1 髖關節主驅:平台最核心功率模塊
髖關節是整機功率最大的執行機構之一。
其特點包括:高扭矩輸出,高慣量負載,長時間持續運行,動態重心平衡控制
推薦采用:VBGQTA11503,TOLT-16封裝,150V/250A,2.7mΩ超低導通阻抗
TOLT封裝相比傳統TO封裝:寄生電感更低,銅夾結構散熱更強,高頻穩定性更好,更適合高頻FOC伺服驅動
在機甲平台中,髖關節通常采用三相全橋結構。單關節MOSFET使用量通常達到:6~12顆 整機髖關節驅動MOSFET規模可達到:24~48顆。
已經接近新能源汽車電驅系統規模。
2.2 膝關節驅動:高動態運動核心
膝關節需要承擔:步態緩沖,高速屈伸,動態平衡調整,落地沖擊吸收
其控制頻率往往高於髖關節。
因此對MOSFET提出更高要求:更低Qg,更低寄生參數,更好的開關損耗控制,更高PWM頻率適配能力
推薦型號:VBGQT11503,TOLL封裝,150V/240A,SGT工藝
TOLL封裝目前已經成為機器人主驅的重要趨勢,其優勢包括:
· PCB布局更緊湊
· 功率環路更短
· 高頻EMI更低
· 自動化貼裝能力更強
在未來量產機甲平台中,TOLL很可能成為主驅MOSFET的主流方案。
2.3 四足模式主驅:高爆發電流平台
變形機甲在四足模式下,需要實現:越野穩定,高負載移動,極端地形適應,高瞬態沖擊輸出
因此需要極低導通阻抗器件。
推薦:VBGQT1801, 80V/350A,1mΩ超低阻,TOLL封裝
1mΩ級MOSFET對於降低銅損與熱損耗至關重要。
在大電流場景下:導通損耗P≈I²R。當電流達到200A以上時,即便0.5mΩ差,也會帶來數十瓦熱損耗差距。
因此超低阻已經成為重載機器人平台的關鍵指標。
三、機器人輔助系統MOSFET架構
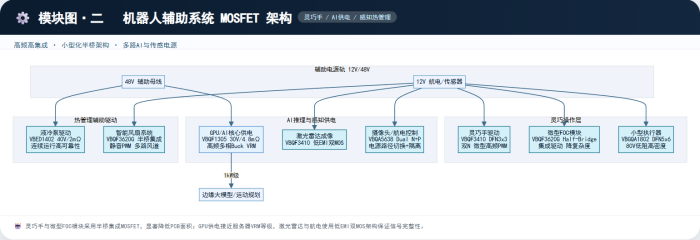
3.1 靈巧手與微型執行器系統
可載人機甲並不僅僅依賴大功率關節。其精密操作能力同樣重要。
包括:靈巧手,微型舵機,機械手指,微型FOC控制,雲台機構
這些系統特點是:高頻PWM,小體積,高集成度,多通道控制
推薦采用:VBQF3410,VBQF3620G,DFN3x3封裝,Half-Bridge集成架構
Half-Bridge集成MOS方案可以顯著降低:
· PCB面積
· 柵極驅動覆雜度
· EMI問題
· 開關回路寄生參數
對於擁有數十個自由度的機甲機器人而言,小型化MOS架構至關重要。
3.2 GPU與AI供電系統
2026年的機甲機器人已經不僅僅是運動平台。它更像是一台“移動AI計算中心”。
平台通常集成:AI視覺推理,多傳感器融合,激光雷達建圖,實時運動規劃,大模型邊緣計算
GPU與AI模組功耗可達到:1kW以上
因此VRM供電系統已經接近服務器級別。
推薦采用:VBQF1305,30V低壓MOS,DFN8(3x3),低Qg高頻優化
GPU供電MOS通常要求:高頻低損耗,極低寄生,高電流密度,優秀熱擴散能力
其開關頻率可能達到數百kHz以上,因此傳統大封裝MOS並不適合AI供電系統。
3.3 傳感器與航電系統
機甲機器人通常集成:激光雷達,雙目攝像頭,毫米波雷達,IMU慣導,航電控制模塊
這些系統對電源穩定性要求極高。
推薦:VBQA5638,Dual N+P架構,DFN5x6封裝
雙MOS結構可用於:電源路徑切換,冗餘供電,ORing保護,高側負載控制
對於高可靠機器人系統而言,冗餘供電已經成為必要設計。
四、電池平台與高壓補能系統
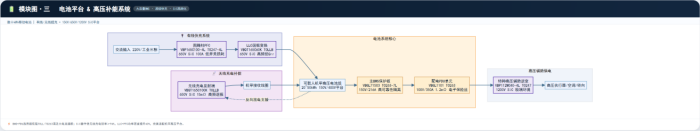
4.1 主電池BMS系統
可載人機甲的電池容量已經遠超普通機器人。部分平台容量甚至達到:數十kWh
因此BMS系統必須具備:
· 高電流保護
· 熱失控隔離
· 主動均衡
· 短路保護
· 熱插拔管理
推薦:VBGL71503,150V/216A,TO263-7L封裝
機器人平台中的BMS已經開始向新能源汽車BMS架構靠攏。
4.2 主配電PDU系統
在機甲平台中,PDU相當於“移動配電中心”。
負責:功率分配,電子保險絲,故障隔離,母線保護
推薦:VBGL1101,100V/350A,1.2mΩ超低阻
PDU系統中的MOSFET往往長期工作於高電流狀態,因此封裝散熱能力比單純參數更重要。
4.3 無線充電與SiC路線
未來大型機甲平台極有可能采用:
· 無線停靠補能
· 高頻快充
· 自動能源管理
此時傳統矽MOSFET已難以滿足高頻高壓需求。SiC MOSFET正在成為主流路線。
推薦:VBQT165C100K,VBP165C100-4L,650V SiC MOS
SiC器件優勢包括:高頻損耗更低,Qrr極低,開關速度更快,高溫性能更強,磁性器件體積更小
尤其在:LLC諧振,PFC,高頻無線充,高壓輔助逆變 等系統中優勢明顯。
五、熱管理與可靠性設計
5.1 機甲平台的熱設計難點
可載人機器人內部空間非常有限。但系統功率卻極高,因此熱設計成為最大挑戰之一。
MOSFET熱源主要來自:導通損耗,開關損耗,寄生振蕩,二極管反向恢覆
解決方案包括:銅底板液冷,Vapor Chamber均熱板,雙面散熱PCB,高導熱灌封,銅夾封裝MOS
其中TOLL、TOLT、LFPAK56等封裝,已經明顯優於傳統TO封裝。
5.2 高頻EMI問題
機器人平台通常擁有:高速FOC,高頻DC-DC,GPU供電,多路無線通信
EMI問題極其嚴重。
MOSFET選型需要重點考慮:
· Qg
· Qgs/Qgd比例
· 寄生電感
· 封裝回路
· dv/dt控制能力
否則容易導致:雷達幹擾,AI系統異常,編碼器誤觸發,通信不穩定
因此高頻優化MOS在機器人領域價值越來越高。
六、容易被忽略但非常關鍵的MOSFET模塊
在大型可載人機甲平台中,除了主驅、BMS以及AI供電系統之外,還有一部分容易被忽略的小功率與輔助系統。
雖然這些模塊單顆功率不高,但數量龐大、運行時間長,並且直接關系到整機可靠性。
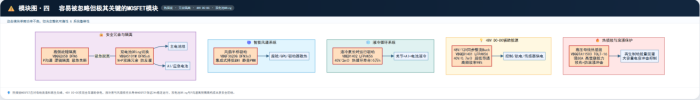
6.1 熱插拔與浪湧保護模塊
由於機甲平台具備:高壓母線,大容量電池,多路儲能系統,再生制動能量回灌
因此在上電瞬間極容易產生浪湧電流。
如果缺少熱插拔控制:
· MOSFET容易擊穿
· 母線電容沖擊嚴重
· 控制器壽命下降
· 連接器容易燒蝕
推薦采用:VBGQTA11503,TOLT-16封裝,強SOA能力
其優勢在於:大脈沖耐受能力,高雪崩能力,短時熱沖擊能力強
非常適合機器人高壓母線預充與熱插拔場景。
6.2 48V DC-DC輔助能源系統
大型機甲平台通常並非單一電壓架構。
常見包括:400V主動力平台,48V輔助動力平台,24V控制平台,12V航電系統,5V/3.3V邏輯系統
因此需要大量高頻DC-DC變換器。
推薦:VBGED1401,LFPAK56封裝,40V/0.7mΩ
其特點包括:高頻同步整流效率高,超低導通損耗,高頻開關性能優秀
特別適用於:Buck同步整流,多相降壓,電池輔助供電
6.3 液冷循環系統
大型可載人機甲熱密度極高,很多平台已經開始采用:
· 液冷關節
· 液冷AI模組
· 液冷電池系統
· 液冷功率橋
因此液冷泵長期處於連續運行狀態。
推薦:VBED1402,LFPAK56封裝,40V/2mΩ
該器件具備:長時間連續運行穩定性,高頻PWM適配能力,良好的熱循環壽命
非常適合機器人液冷循環系統。
6.4 風扇與熱風道控制系統
除了液冷之外,機甲內部通常還會部署:GPU風扇,電池散熱風道,驅動器風冷系統,座艙散熱系統
推薦: VBQF3620G, Half-Bridge集成結構
其優勢在於:降低驅動覆雜度,PCB占用更小,高頻PWM噪聲更低,尤其適合靜音型智能風冷系統。
6.5 安全冗餘與高側隔離模塊
可載人機器人相比普通機器人,對安全性的要求更高。
系統通常需要:冗餘斷電,故障隔離,雙路供電切換,緊急脫離控制
推薦:VBQG2658,DFN6(2x2),P溝道MOS結構
適用於:高側保護,安全隔離,邏輯冗餘控制
6.6 雙電池與ORing電源管理系統
未來高端機甲平台很可能采用:
· 主動力電池
· AI獨立電池
· 應急備用電池
因此需要雙電源路徑管理。
推薦:VBQA5101M,Dual N+P架構
可用於:雙電池切換,ORing防反灌,熱備份供電,故障自動切換
這是未來高可靠機器人平台的重要趨勢。
機甲機器人正在重塑功率半導體需求
2026年的可載人變形機甲機器人,已經不再是單純的“機器人升級版”,而是一種融合:新能源汽車,工業伺服,航空電子,AI邊緣計算,高可靠電源系統的新型覆雜平台。
而MOSFET,則是整個系統最核心的基礎器件之一。
從主驅關節到靈巧手,從AI供電到無線充電,從BMS到高壓補能,MOSFET幾乎貫穿整個平台的所有關鍵系統。
未來機器人產業的發展,也將持續推動以下器件的快速演進:
超低阻MOS,高頻低損耗MOS,高可靠車規級MOS,SiC MOSFET,高集成智能功率模塊
可以預見,未來的可載人機甲機器人,將成為繼新能源汽車之後,功率半導體行業新的超級增長市場。

Download PDF document
 Download now:VBQF1305


Request Free Samples
*To request free samples, please complete and submit the following information.
Our team will review your application within 24 hours and arrange shipment upon approval. Thank you!